Code Sketch
shreyash tarate
Category: Art
clear()
originBottomLeft()

// ============================================================
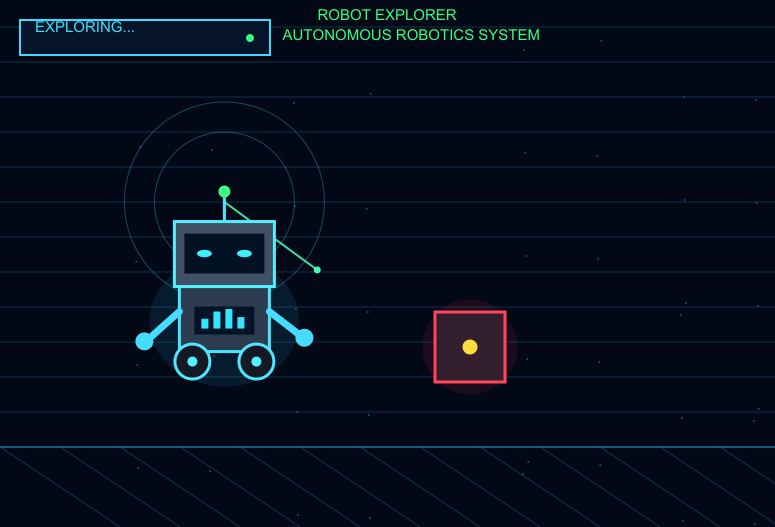
// ? ROBOT EXPLORER ? FUTURISTIC ROBOTICS
// ============================================================

var t = 0.0

var robotX = 120.0
var robotY = 150.0

var velocityX = 1.2
var velocityY = 0.0

var scannerAngle = 0.0

var obstacleX = 470.0
var obstacleY = 155.0

var alert = false
var alertTimer = 0.0

var messageIndex = 0
var messageTimer = 0.0

val messages = Array(
    "EXPLORING...",
    "SCANNING ENVIRONMENT",
    "ANALYZING OBJECT...",
    "OBSTACLE DETECTED!",
    "PATH CALCULATED",
    "MISSION CONTINUES"
)

// ============================================================
// BACKGROUND
// ============================================================

def background(canvas: CanvasDraw): Unit = {

    canvas.background(
        3,
        8,
        22
    )

    // Stars / data particles

    for (i <- 0 until 45) {

        val x =
            (i * 97 + t * (8 + i % 4)) % cwidth

        val y =
            (i * 53) % cheight

        canvas.fill(
            40,
            200,
            255,
            100
        )

        canvas.noStroke()

        canvas.ellipse(
            x,
            y,
            2,
            2
        )
    }

    // Ground

    canvas.stroke(
        20,
        70,
        100,
        180
    )

    canvas.strokeWeight(1)

    var x = 0.0

    while (x < cwidth) {

        canvas.line(
            x,
            80,
            x + 120,
            0
        )

        x += 60
    }

    var y = 80.0

    while (y < cheight) {

        canvas.line(
            0,
            y,
            cwidth,
            y
        )

        y += 35
    }

    canvas.stroke(
        30,
        150,
        200
    )

    canvas.line(
        0,
        80,
        cwidth,
        80
    )
}

// ============================================================
// OBSTACLE
// ============================================================

def drawObstacle(canvas: CanvasDraw): Unit = {

    val pulse =
        math.sin(t * 5.0) * 5.0

    // Glow

    canvas.fill(
        255,
        50,
        70,
        25
    )

    canvas.noStroke()

    canvas.ellipse(
        obstacleX,
        obstacleY + 25,
        90 + pulse,
        90 + pulse
    )

    // Object

    canvas.fill(
        50,
        30,
        45
    )

    canvas.stroke(
        255,
        70,
        90
    )

    canvas.strokeWeight(3)

    canvas.rect(
        obstacleX - 35,
        obstacleY - 10,
        70,
        70
    )

    // Warning symbol

    canvas.fill(
        255,
        220,
        60
    )

    canvas.noStroke()

    canvas.ellipse(
        obstacleX,
        obstacleY + 25,
        15,
        15
    )
}

// ============================================================
// ROBOT
// ============================================================

def drawRobot(canvas: CanvasDraw): Unit = {

    val bounce =
        math.sin(t * 6.0) * 2.0

    val rx = robotX
    val ry = robotY + bounce

    // ========================================================
    // ROBOT GLOW
    // ========================================================

    canvas.fill(
        30,
        200,
        255,
        25
    )

    canvas.noStroke()

    canvas.ellipse(
        rx,
        ry + 55,
        150,
        130
    )

    // ========================================================
    // BODY
    // ========================================================

    canvas.fill(
        45,
        60,
        80
    )

    canvas.stroke(
        70,
        230,
        255
    )

    canvas.strokeWeight(3)

    canvas.rect(
        rx - 45,
        ry + 25,
        90,
        65
    )

    // ========================================================
    // CHEST DISPLAY
    // ========================================================

    canvas.fill(
        4,
        20,
        38
    )

    canvas.noStroke()

    canvas.rect(
        rx - 30,
        ry + 42,
        60,
        28
    )

    // Moving energy bars

    for (i <- 0 until 4) {

        val bar =
            8.0 +
            math.abs(
                math.sin(t * 4.0 + i)
            ) * 12.0

        canvas.fill(
            50,
            230,
            255
        )

        canvas.rect(
            rx - 23 + i * 12,
            ry + 48,
            7,
            bar
        )
    }

    // ========================================================
    // HEAD
    // ========================================================

    canvas.fill(
        65,
        80,
        100
    )

    canvas.stroke(
        80,
        240,
        255
    )

    canvas.strokeWeight(3)

    canvas.rect(
        rx - 50,
        ry + 90,
        100,
        65
    )

    // Face

    canvas.fill(
        3,
        18,
        35
    )

    canvas.noStroke()

    canvas.rect(
        rx - 40,
        ry + 103,
        80,
        40
    )

    // ========================================================
    // EYES
    // ========================================================

    val eyeGlow =
        8.0 +
        math.sin(t * 8.0) * 2.0

    canvas.fill(
        60,
        240,
        255
    )

    canvas.ellipse(
        rx - 20,
        ry + 123,
        eyeGlow * 2,
        eyeGlow
    )

    canvas.ellipse(
        rx + 20,
        ry + 123,
        eyeGlow * 2,
        eyeGlow
    )

    // ========================================================
    // ANTENNA
    // ========================================================

    canvas.stroke(
        80,
        230,
        255
    )

    canvas.strokeWeight(3)

    canvas.line(
        rx,
        ry + 155,
        rx,
        ry + 180
    )

    if (alert) {

        canvas.fill(
            255,
            50,
            70
        )

    } else {

        canvas.fill(
            60,
            255,
            130
        )
    }

    canvas.noStroke()

    canvas.ellipse(
        rx,
        ry + 185,
        12,
        12
    )

    // ========================================================
    // LEFT ARM
    // ========================================================

    val arm =
        math.sin(t * 4.0) * 12.0

    canvas.stroke(
        70,
        220,
        255
    )

    canvas.strokeWeight(7)

    canvas.line(
        rx - 45,
        ry + 65,
        rx - 75,
        ry + 40 + arm
    )

    canvas.fill(
        70,
        220,
        255
    )

    canvas.noStroke()

    canvas.ellipse(
        rx - 80,
        ry + 37 + arm,
        18,
        18
    )

    // ========================================================
    // RIGHT ROBOT ARM
    // ========================================================

    canvas.stroke(
        70,
        220,
        255
    )

    canvas.strokeWeight(7)

    canvas.line(
        rx + 45,
        ry + 65,
        rx + 75,
        ry + 40 - arm
    )

    canvas.fill(
        70,
        220,
        255
    )

    canvas.noStroke()

    canvas.ellipse(
        rx + 80,
        ry + 37 - arm,
        18,
        18
    )

    // ========================================================
    // WHEELS
    // ========================================================

    canvas.fill(
        20,
        25,
        35
    )

    canvas.stroke(
        80,
        230,
        255
    )

    canvas.strokeWeight(3)

    canvas.ellipse(
        rx - 32,
        ry + 15,
        35,
        35
    )

    canvas.ellipse(
        rx + 32,
        ry + 15,
        35,
        35
    )

    canvas.fill(
        80,
        240,
        255
    )

    canvas.noStroke()

    canvas.ellipse(
        rx - 32,
        ry + 15,
        10,
        10
    )

    canvas.ellipse(
        rx + 32,
        ry + 15,
        10,
        10
    )
}

// ============================================================
// ROTATING RADAR
// ============================================================

def drawRadar(canvas: CanvasDraw): Unit = {

    val cx = robotX
    val cy = robotY + 175.0

    scannerAngle += 0.045

    val length = 115.0

    val sx =
        cx +
        math.cos(scannerAngle) * length

    val sy =
        cy +
        math.sin(scannerAngle) * length

    // Radar circle

    canvas.noFill()

    canvas.stroke(
        50,
        220,
        255,
        80
    )

    canvas.strokeWeight(1)

    canvas.ellipse(
        cx,
        cy,
        200,
        200
    )

    canvas.ellipse(
        cx,
        cy,
        140,
        140
    )

    // Radar beam

    canvas.stroke(
        70,
        255,
        180,
        220
    )

    canvas.strokeWeight(2)

    canvas.line(
        cx,
        cy,
        sx,
        sy
    )

    // Radar point

    canvas.fill(
        70,
        255,
        180
    )

    canvas.noStroke()

    canvas.ellipse(
        sx,
        sy,
        7,
        7
    )
}

// ============================================================
// SCAN LASER
// ============================================================

def drawLaser(canvas: CanvasDraw): Unit = {

    val distance =
        math.abs(
            obstacleX - robotX
        )

    if (distance < 180) {

        canvas.stroke(
            255,
            60,
            80,
            180
        )

        canvas.strokeWeight(2)

        canvas.line(
            robotX,
            robotY + 175,
            obstacleX,
            obstacleY + 25
        )
    }
}

// ============================================================
// STATUS PANEL
// ============================================================

def drawStatus(canvas: CanvasDraw): Unit = {

    val msg =
        messages(messageIndex)

    canvas.fill(
        5,
        20,
        40
    )

    canvas.stroke(
        60,
        220,
        255
    )

    canvas.strokeWeight(2)

    canvas.rect(
        20,
        cheight - 55,
        250,
        35
    )

    canvas.fill(
        80,
        240,
        255
    )

    canvas.noStroke()

    canvas.text(
        msg,
        35,
        cheight - 32
    )

    // Status light

    if (alert) {

        canvas.fill(
            255,
            60,
            70
        )

    } else {

        canvas.fill(
            50,
            255,
            130
        )
    }

    canvas.ellipse(
        250,
        cheight - 38,
        8,
        8
    )
}

// ============================================================
// TITLE
// ============================================================

def title(canvas: CanvasDraw): Unit = {

    canvas.fill(
        220,
        245,
        255
    )

    canvas.noStroke()

    canvas.text(
        "ROBOT EXPLORER",
        cwidth / 2.0 - 70,
        cheight - 20
    )

    canvas.fill(
        60,
        220,
        255
    )

    canvas.text(
        "AUTONOMOUS ROBOTICS SYSTEM",
        cwidth / 2.0 - 105,
        cheight - 40
    )
}

// ============================================================
// MAIN SCENE
// ============================================================

def scene(canvas: CanvasDraw): Unit = {

    background(canvas)

    drawObstacle(canvas)

    drawRadar(canvas)

    drawLaser(canvas)

    drawRobot(canvas)

    drawStatus(canvas)

    title(canvas)
}

// ============================================================
// ANIMATION
// ============================================================

animateWithCanvasDraw { canvas =>

    t += 0.04

    // Robot movement

    robotX += velocityX

    // Obstacle detection

    val distance =
        math.abs(
            obstacleX - robotX
        )

    if (distance < 150) {

        alert = true

        alertTimer += 0.04

        // Robot changes direction

        velocityX = -1.5

    } else {

        alert = false
    }

    // Turn around at edges

    if (robotX > cwidth - 100) {

        velocityX = -1.5
    }

    if (robotX < 100) {

        velocityX = 1.5
    }

    // Status messages

    messageTimer += 0.04

    if (messageTimer > 2.0) {

        messageTimer = 0.0

        messageIndex += 1

        if (
            messageIndex >= messages.length
        ) {

            messageIndex = 0
        }
    }

    scene(canvas)
}